Tin Tức, Tin tức hoạt động
Ra mắt VJ-03-CAN: khớp robot giao tiếp CAN
Th10
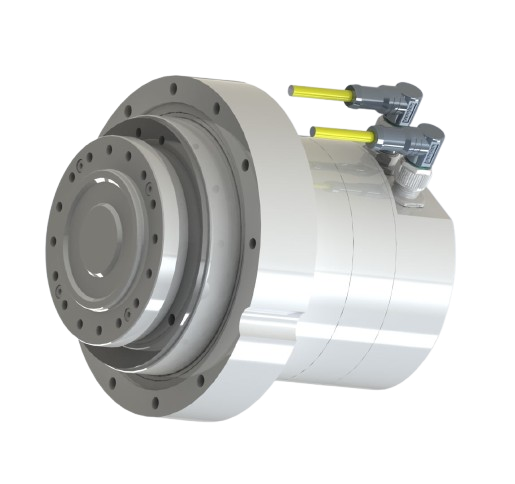
Robot3T giới thiệu VJ-03-CAN, phiên bản giao tiếp CAN của khớp robot VJ-03. Khớp giữ nguyên động cơ, hộp số harmonic và dải mô-men đến 328 Nm, nhưng được điều khiển qua bus CAN 2.0A 1 Mbit/s và đóng trong vỏ kín với đầu nối M12 vặn ren.
Vì sao làm bản CAN?
Khớp VJ trên các cánh tay VietCobot dùng EtherCAT. EtherCAT rất mạnh khi đồng bộ nhiều trục, nhưng cần một master EtherCAT và máy tính thời gian thực. Nhiều khách hàng tự chế tạo robot, làm robot di động hoặc dùng cho phòng lab chỉ cần một cách điều khiển đơn giản hơn. Với VJ-03-CAN, một vi điều khiển STM32, một PLC có cổng CAN hoặc máy tính với bộ chuyển USB-CAN là đọc được vị trí, chạy được vị trí hoặc tốc độ chỉ với vài lệnh.
Điểm chính
- Tích hợp trọn bộ, vỏ kín: động cơ BLDC, hộp số harmonic (tỉ số 50 / 80 / 100), driver, encoder tuyệt đối 20 bit đa vòng và phanh trong một khối.
- Giao thức gọn: 16 lệnh, ID chuẩn 11 bit kiểu CANopen, tối đa 127 khớp trên một bus.
- Giữ vị trí khi mất nguồn: pin 3,6 V nuôi encoder, không cần chạy về gốc mỗi lần bật máy.
- An toàn: phanh tự đóng khi mất điều khiển, watchdog lệnh, lệnh dừng khẩn cho mọi khớp.
- Nguồn 24–48 VDC, chế độ vị trí, tốc độ và dắt tay.
Khớp được bàn giao kèm tài liệu giao tiếp CAN đầy đủ và mã nguồn mẫu. Xem thông số chi tiết, bảng lệnh và cách đấu nối tại trang sản phẩm VJ-03-CAN.
Bạn đang tự chế tạo robot hoặc trục chuyển động? Gửi yêu cầu để được tư vấn và báo giá.