GIẢI PHÁP · ĐÀO TẠO VÀ NGHIÊN CỨU

Robot thật cho lớp học và phòng thí nghiệm.

Robot3T EDU Lab là gói thiết bị, phần mềm và chương trình đào tạo trọn gói cho trường đại học, cao đẳng, trường nghề và nhóm nghiên cứu. Sinh viên học trên chính robot cộng tác VietCobot và robot công nghiệp R3T đang chạy trong nhà máy, thiết kế và chế tạo tại Việt Nam.

Nhận tư vấn
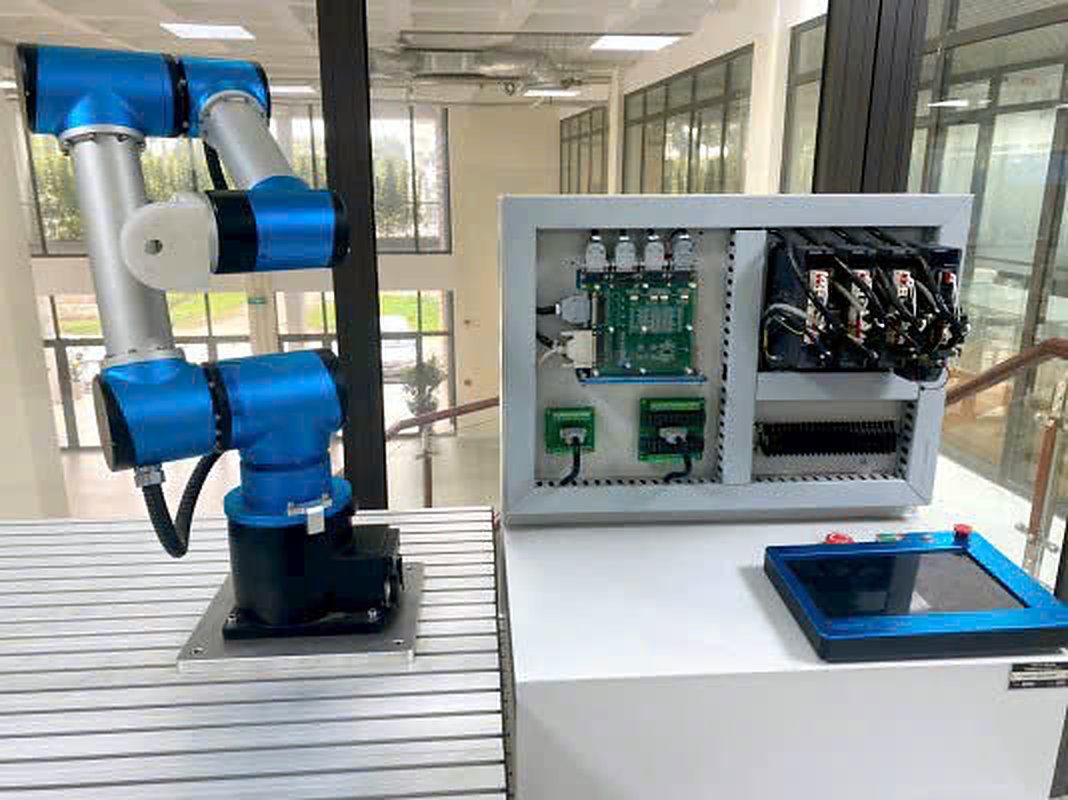
Trạm thực hành robot công nghiệp R3T với tủ điều khiển và bộ dạy tay

3 góitừ nhập môn đến nghiên cứu
9 học phầncó sẵn bài thực hành trên robot thật
An toàncobot làm việc cạnh người, không cần hàng rào
CAN · EtherCATmở đến từng khớp robot

BÀI TOÁN

Sinh viên cần học trên robot giống như ngoài nhà máy.

Mô hình khác robot thật

Robot mô hình dạy được khái niệm, nhưng sinh viên ra trường vẫn bỡ ngỡ trước robot thật, tủ điều khiển và chuẩn truyền thông trong nhà máy.

Hệ thống đóng, khó dạy sâu

Phần mềm và bộ điều khiển khép kín khiến giảng viên khó dạy sâu về động học, điều khiển và khó triển khai đề tài trên phần cứng thật.

PLC và Xử lý ảnh còn rời rạc

Trường có môn PLC và môn Xử lý ảnh, nhưng chưa có cách tích hợp vào robot để sinh viên thấy kiến thức vận hành trong một hệ thống thật.

GIẢI PHÁP

Robot3T EDU Lab: một nền tảng, ba tầng học.

Dạy bằng dắt tay

Cầm tay cobot dắt theo đường cần đi, robot ghi nhớ và chạy lại. Ngay buổi đầu đã điều khiển được robot thật.

Lập trình mở

Điều khiển robot từ máy tính qua Python SDK, REST API và hỗ trợ ROS 2, cùng một nền tảng từ lớp nhập môn đến đề tài nghiên cứu.

Mô phỏng trước, chạy thật sau

Viết và thử chương trình trên máy tính rồi mới đưa lên robot, an toàn cho người và thiết bị.

Nối PLC và Xử lý ảnh vào robot

Camera 2D, camera 3D và kết nối PLC đưa kiến thức hai môn học vào một trạm robot chạy thật.

Mở đến tận khớp

Khớp robot VJ bán lẻ từng khớp, giao tiếp CAN hoặc EtherCAT, để phòng lab tự ráp robot và tự viết thuật toán.

Bài thực hành từ nhà máy

Gắp xếp, hàn, phun, kiểm tra bằng camera: các ứng dụng Robot3T đã triển khai được đóng gói thành bài lab.

CÁC GÓI GIẢI PHÁP

EDU Start, EDU Pro, EDU Research.

Mỗi gói có mục tiêu học tập rõ ràng và chuẩn bị sẵn bước đệm sang gói kế tiếp. Mọi robot trong giải pháp chạy chung một nền tảng điều khiển, nên bài giảng của gói trước tiếp tục dùng được khi nhà trường nâng cấp.

EDU Start EDU Pro EDU Research
Dành cho Trường nghề, cao đẳng, lớp nhập môn; cá nhân đam mê nghiên cứu robot Khoa, bộ môn; sinh viên năm 3–4, đồ án tốt nghiệp Phòng thí nghiệm, nhóm nghiên cứu, học viên cao học
Mục tiêu Nhập môn, sử dụng robot thuần thục, làm quen động học Tích hợp môn PLC và Xử lý ảnh vào robot, làm được nhiều ứng dụng hơn Khảo sát động lực học cobot
Robot Cobot để bàn VC0401; tùy chọn thêm robot công nghiệp R3T-01-E VC0403 / VC0503 VC0603
Trang bị Tay kẹp servo, bộ dạy tay, chế độ mô phỏng, phần mềm Kinematics Như EDU Start, thêm camera 2D và 3D, kết nối PLC, Python SDK, REST API Như EDU Pro, thêm cảm biến lực/mô-men 6 trục, phần mềm Dynamic Simulation, ROS 2
Học phần 1–3 1–6 1–9
Đào tạo giảng viên Vận hành, an toàn, động học Lập trình ứng dụng, tích hợp camera và PLC Mô hình hóa, phát triển thuật toán

CHƯƠNG TRÌNH ĐÀO TẠO · 9 HỌC PHẦN

Từ vận hành robot đến động lực học.

EDU Start · Học phần 1–3

  1. Nhập môn robot cộng tác và robot công nghiệp: cấu tạo, hệ tọa độ, an toàn.
  2. Vận hành và lập trình trên bộ dạy tay: điểm dạy, MoveJ, MoveL, I/O, dắt tay, gắp đặt với tay kẹp servo.
  3. Động học thuận, động học ngược và quy hoạch quỹ đạo với phần mềm Kinematics.

EDU Pro · Học phần 4–6

  1. Xử lý ảnh cho robot với camera 2D và 3D: nhận dạng, định vị và gắp vật.
  2. Kết nối robot với PLC, băng tải, cảm biến; lập trình bằng Python và REST API.
  3. Dự án tích hợp và đồ án tốt nghiệp: trạm robot kết hợp camera và PLC.

EDU Research · Học phần 7–9

  1. Động lực học cobot: mô hình hóa và mô phỏng với phần mềm Dynamic Simulation.
  2. Đo lực và mô-men bằng cảm biến 6 trục, đối chiếu mô phỏng với thực nghiệm, điều khiển lực.
  3. ROS 2 và phát triển thuật toán điều khiển.

Kiến thức môn PLC và môn Xử lý ảnh được dùng trực tiếp trên robot, không còn là bài tập rời rạc.

THIẾT BỊ TRONG GIẢI PHÁP

Cobot VietCobot làm trung tâm, do Robot3T chế tạo.

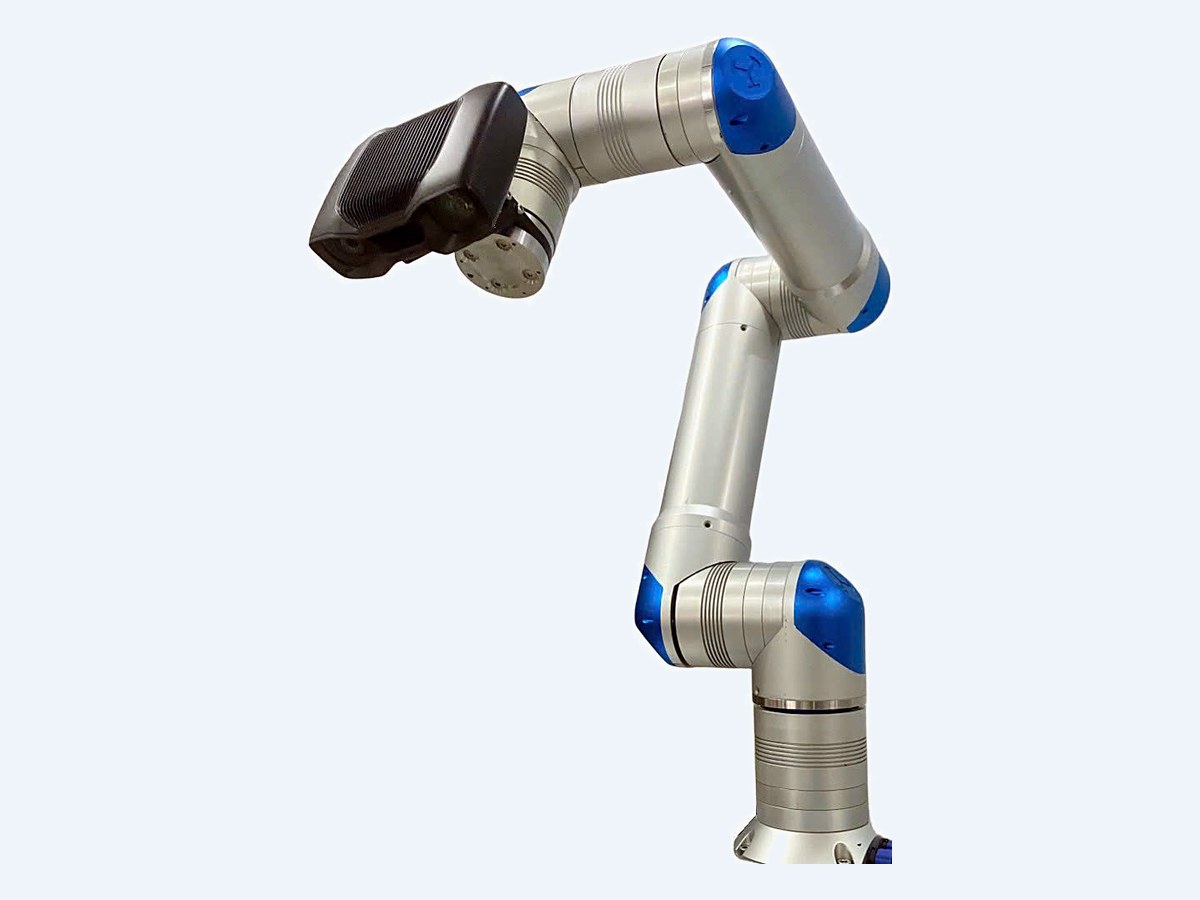
Cobot VietCobot 6 trục gắn camera 3D

Robot cộng tác VietCobot

Cobot 4–6 trục, từ loại để bàn đến tầm vươn 1.050 mm; bộ dạy tay, EtherCAT, làm việc an toàn cạnh người. Model VC0401 · VC0403 · VC0503 · VC0603.

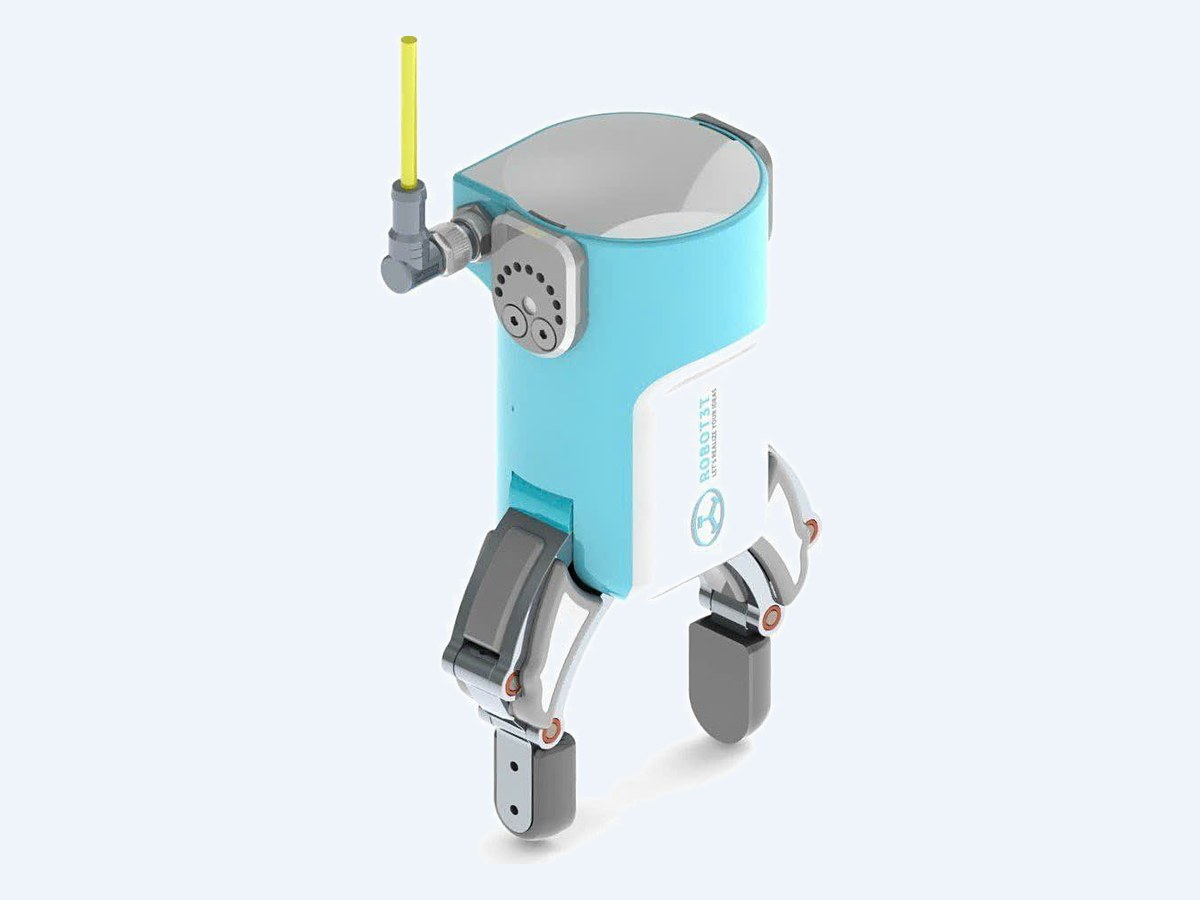
Tay kẹp servo Robot3T

Tay kẹp servo

Lập trình được vị trí, tốc độ và lực kẹp; điều khiển từ bộ dạy tay, Python SDK và REST API.

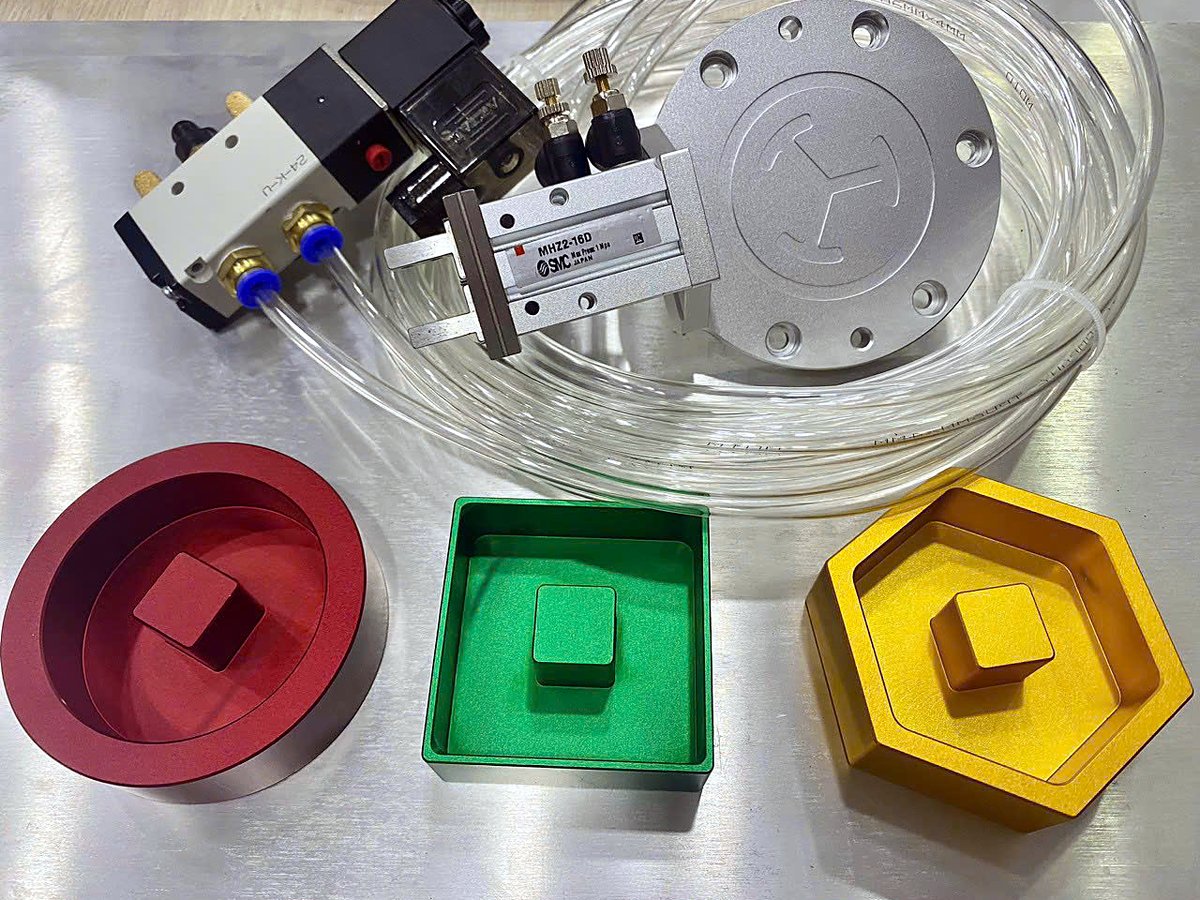
Tay kẹp khí nén và bộ phôi thực hành gắp đặt, phân loại

Tay kẹp khí nén và bộ phôi thực hành

Tay kẹp khí nén, van điện từ và bộ phôi nhiều hình dạng cho bài gắp đặt, phân loại ngay từ buổi học đầu.

Camera 2D và camera 3D

Camera 2D để nhận dạng, đọc mã, kiểm tra trên mặt phẳng; camera 3D để đo và định vị vật trong không gian.

Cảm biến lực và kết nối PLC

Cảm biến lực/mô-men 6 trục gắn ở cổ tay cobot; kết nối PLC để đưa robot vào dây chuyền, băng tải, trạm tự động.

Phần mềm và tài liệu

Phần mềm Kinematics, Dynamic Simulation, Python SDK, REST API, hỗ trợ ROS 2, chế độ mô phỏng và giáo trình đào tạo.

Robot công nghiệp R3T-01-E (tùy chọn)

Cánh tay 5 trục chung nền tảng điều khiển với VietCobot, cho trường cần dạy thêm robot công nghiệp.

KHỚP ROBOT ĐƠN · VJ-01 → VJ-04

Tự ráp robot, tự phát triển thuật toán.

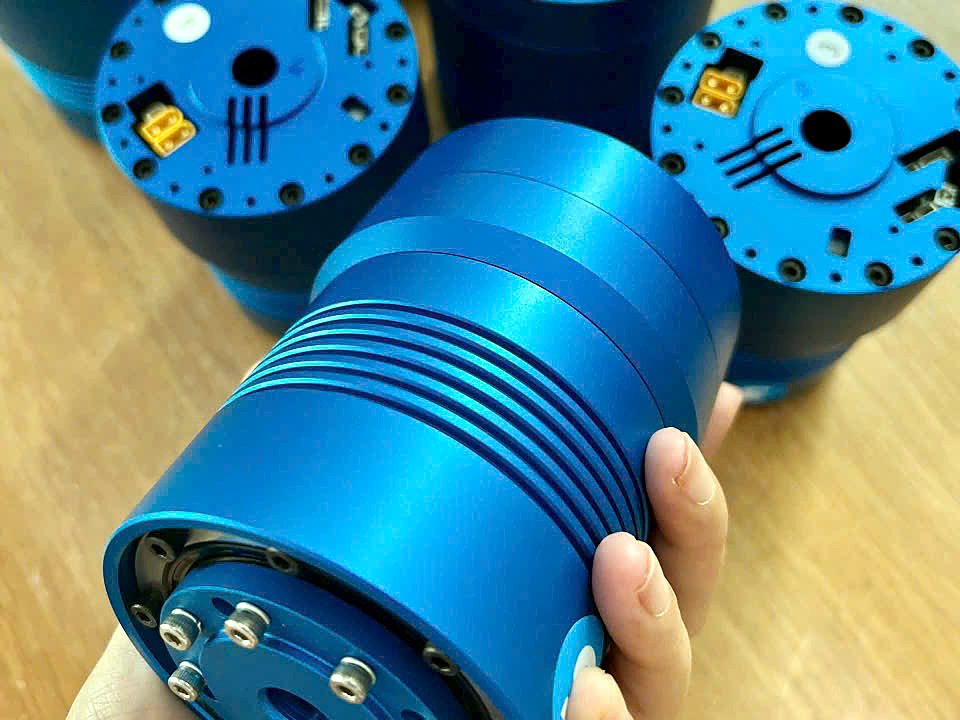
  • Mỗi khớp đã tích hợp động cơ, hộp số và driver, chỉ cần cấp nguồn và nối mạng là điều khiển được.
  • CAN (CANopen): dễ tiếp cận, phù hợp vi điều khiển và bài lab nhập môn.
  • EtherCAT: chu kỳ điều khiển nhanh, đồng bộ nhiều khớp, phù hợp nghiên cứu thời gian thực.
  • Tự quyết định số bậc tự do, kiểu robot và thuật toán, trên chính khớp dùng trong robot thương mại.

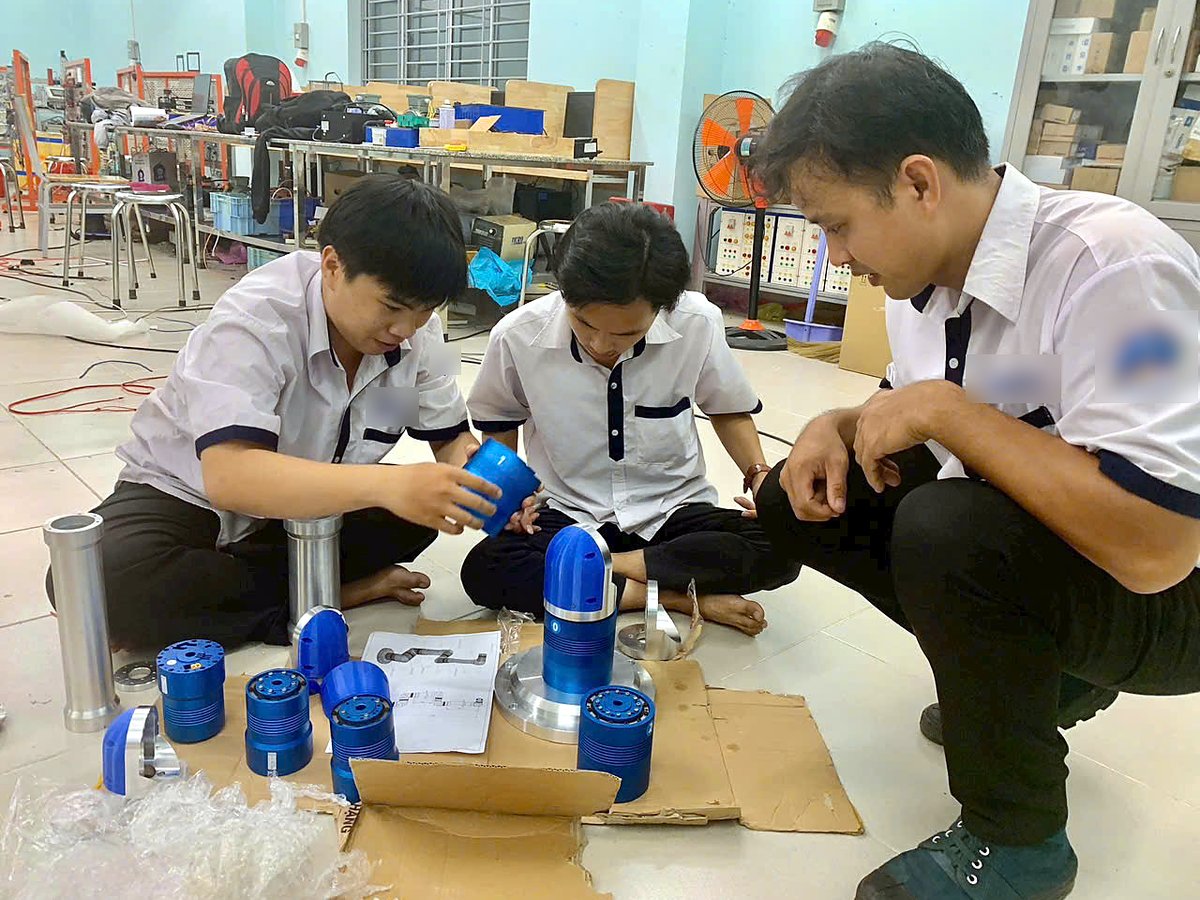
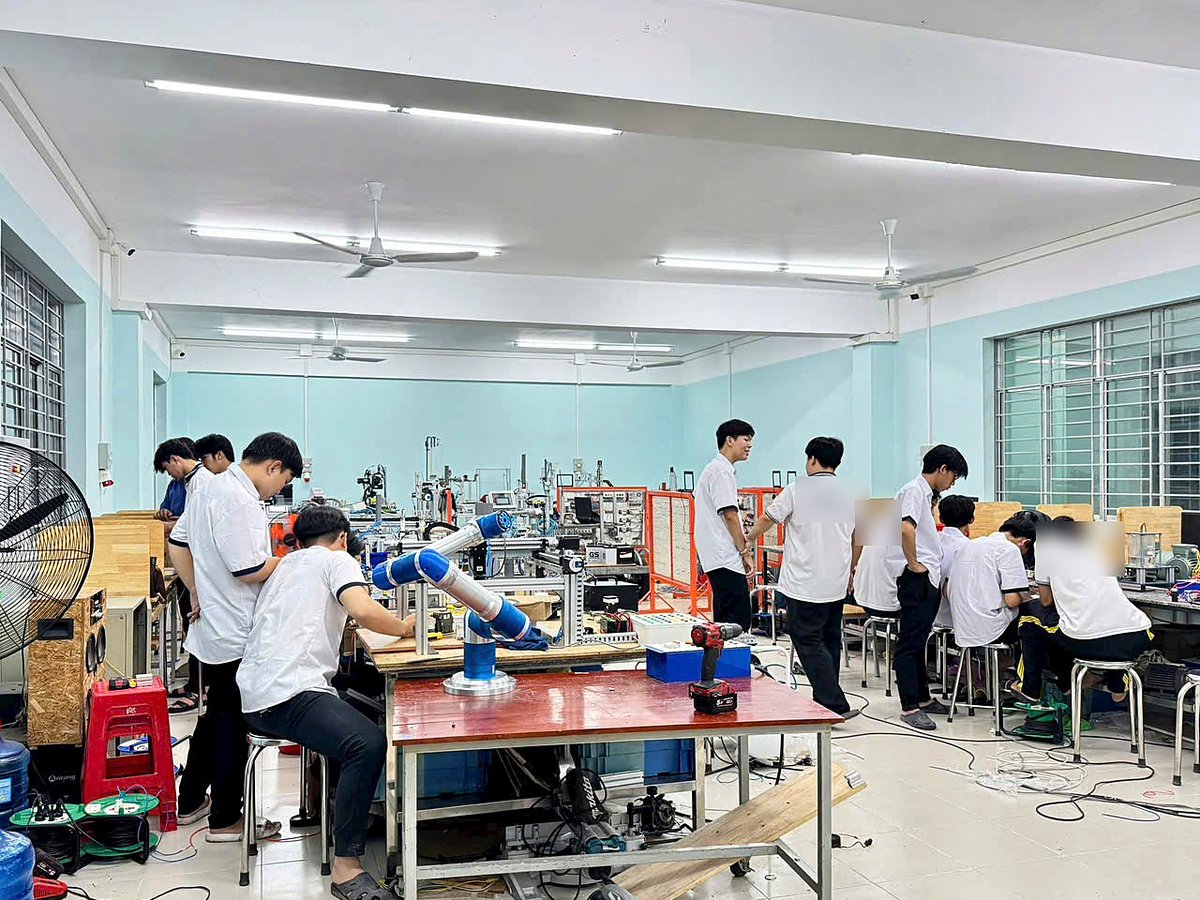
Từ phòng lab thực tế: một trường đại học đã dùng khớp VJ tự thiết kế và lắp ráp thành cánh tay robot hoàn chỉnh, vận hành ngay tại phòng thí nghiệm của trường.

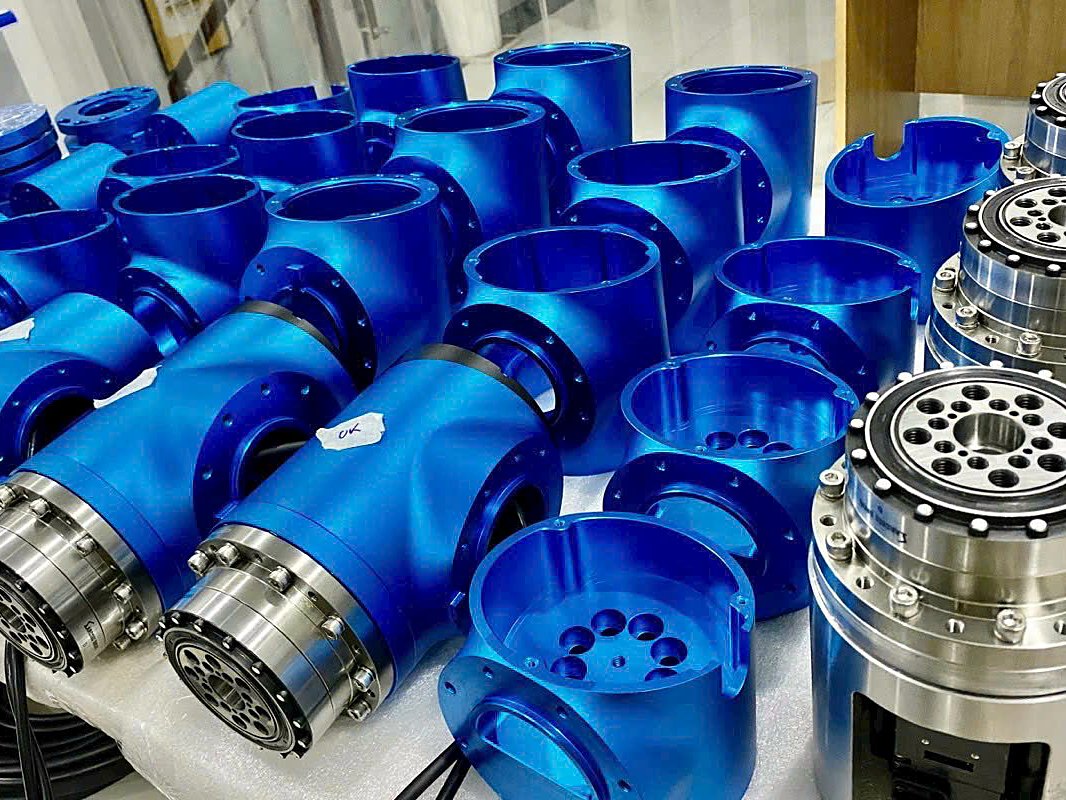
Khớp robot VJ tích hợp động cơ, hộp số và driver

Khớp robot VJ: động cơ, hộp số và driver trong một khối.

Sinh viên lắp ráp cánh tay robot từ khớp VJ

Sinh viên tự lắp ráp cánh tay robot từ khớp VJ tại phòng thí nghiệm của trường.

PHÙ HỢP VỚI

Mỗi cấp đào tạo, một gói phù hợp.

  • Trường nghề, cao đẳng và người tự học: nhập môn robot, vận hành thuần thục trên cobot thật.
  • Khoa, bộ môn đại học: học phần chuyên ngành năm 3–4, đồ án tốt nghiệp kết hợp robot, camera và PLC.
  • Phòng thí nghiệm, nhóm nghiên cứu: động lực học, điều khiển lực, tự thiết kế robot trên khớp VJ.

Lớp thực hành robot cộng tác

Linh kiện khớp robot do Robot3T gia công và lắp ráp

Vì sao chọn Robot3T

  • Cobot thật của nhà máy: cùng dòng VietCobot đang chạy phun, gắp xếp, hàn, lắp ráp tại các nhà máy Việt Nam.
  • An toàn trong phòng lab: cobot làm việc ngay cạnh sinh viên, không cần hàng rào, phù hợp lớp đông người.
  • Làm chủ công nghệ lõi: tự thiết kế khớp, bộ điều khiển và phần mềm, nên mở được cho giảng dạy và nghiên cứu ở mức sâu.
  • Hợp ngân sách nhà trường: chế tạo trong nước, đầu tư theo từng gói.
  • Đồng hành tại Việt Nam: kỹ sư, linh kiện và tài liệu tiếng Việt, hỗ trợ giảng viên từ bài lab đầu tiên đến đề tài nghiên cứu.

TRIỂN KHAI TRỌN GÓI

Từ khảo sát đến đồng hành lâu dài.

01

Khảo sát

Làm việc với khoa về chương trình đào tạo, số sinh viên, mặt bằng và ngân sách.

02

Thiết kế lab

Chọn gói, bố trí trạm thực hành, đề xuất học phần và bài lab.

03

Lắp đặt

Robot, tủ điều khiển, bàn thực hành và phần mềm tại trường.

04

Đào tạo

Đào tạo giảng viên vận hành, lập trình, an toàn, kèm giáo trình và bài mẫu.

05

Đồng hành

Hỗ trợ kỹ thuật, cập nhật phần mềm, mở rộng thiết bị và hợp tác đề tài.

Muốn xem robot chạy thực tế cho phòng lab của bạn?

Gửi chúng tôi thông tin chương trình đào tạo và phòng thực hành. Kỹ sư Robot3T sẽ tư vấn cấu hình và sắp xếp buổi demo.

Nhận tư vấn & đặt lịch demo