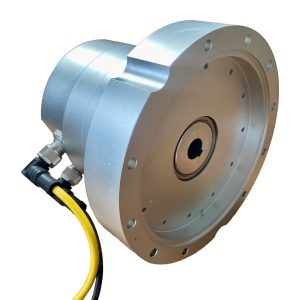
VJ-03-CAN: Khớp robot giao tiếp CAN

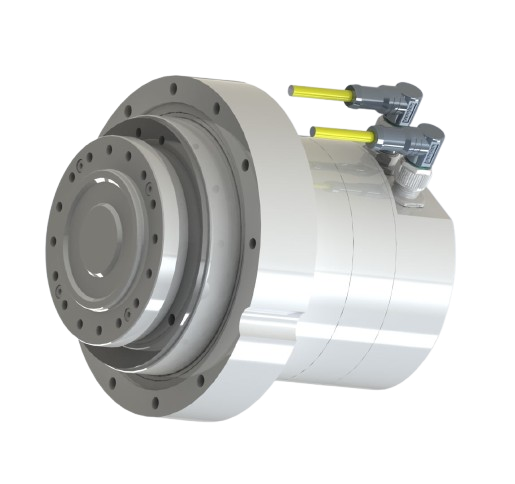
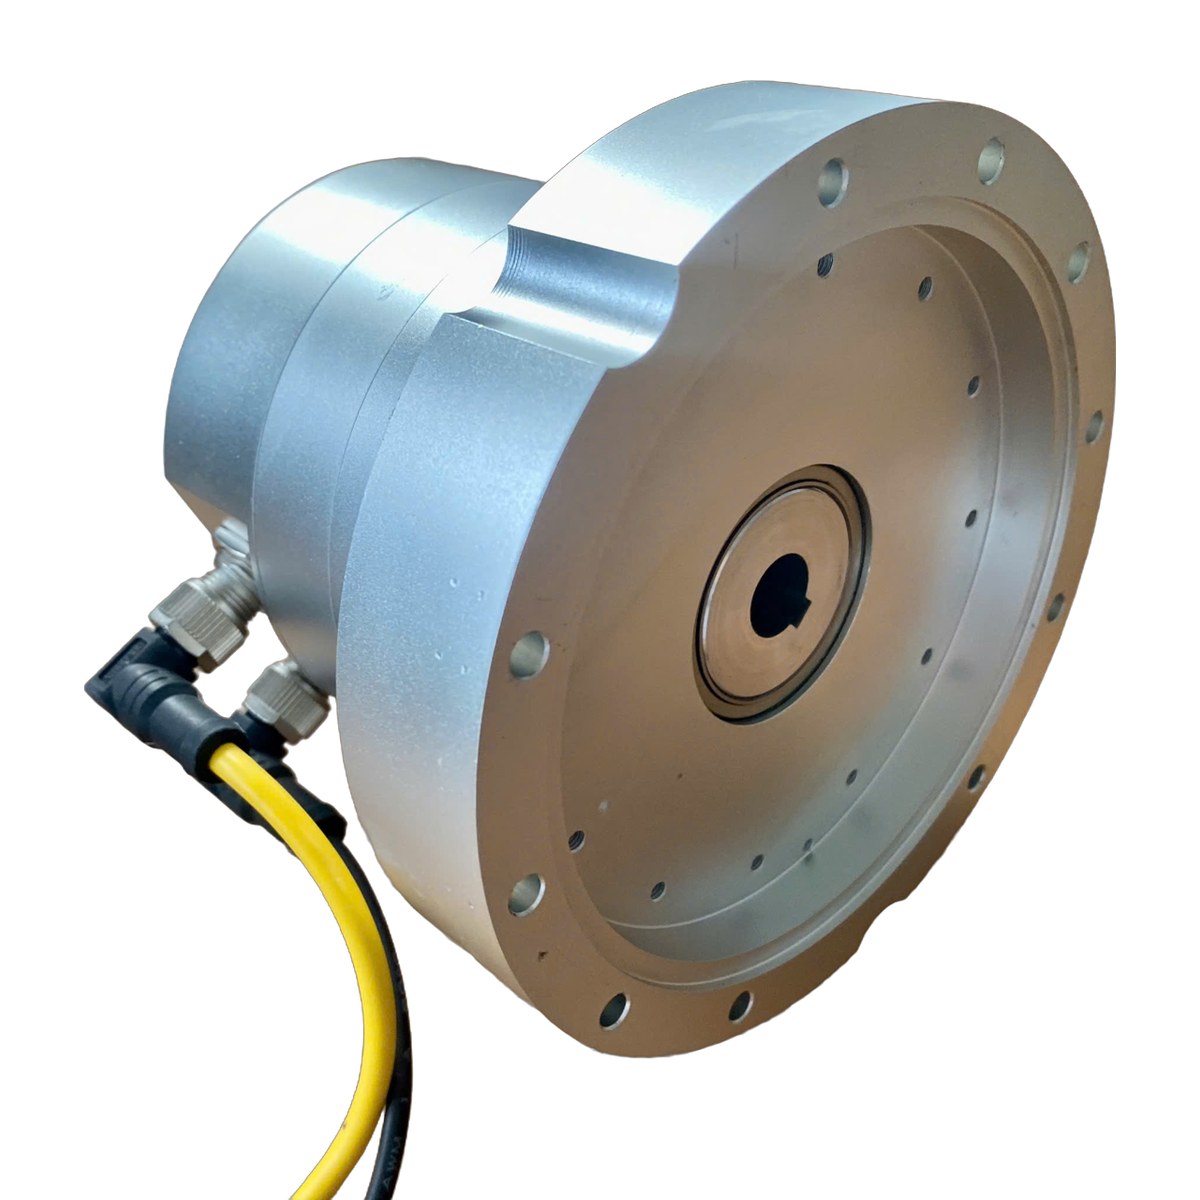
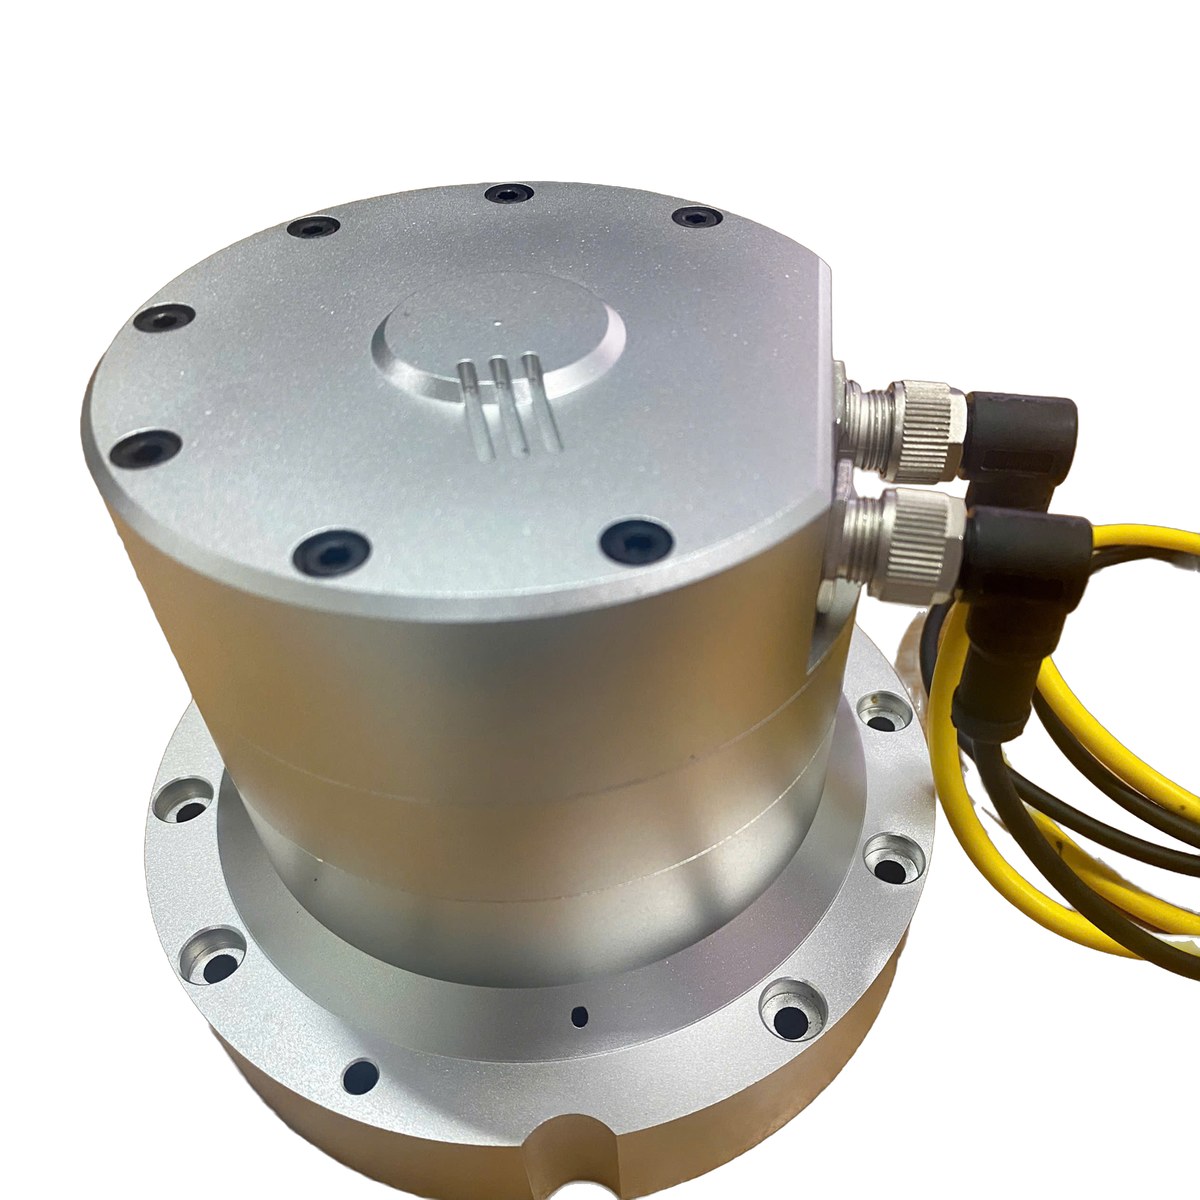
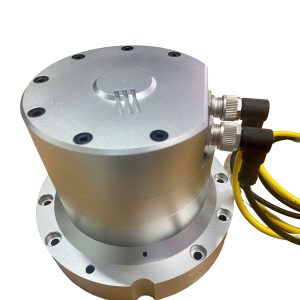
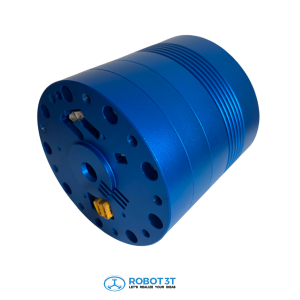
Khớp robot tích hợp giao tiếp CAN, vỏ kín: động cơ BLDC, hộp số harmonic (tỉ số 50 / 80 / 100), driver, encoder tuyệt đối 20 bit đa vòng và phanh trong một khối, đầu nối M12. Mô-men đỉnh đến 328 Nm, độ lặp lại ±0.0025°, CAN 2.0A 1 Mbit/s, tối đa 127 khớp trên một bus, nguồn 24–48 VDC. Robot3T thiết kế và sản xuất tại Việt Nam.
VJ-03-CAN là phiên bản giao tiếp CAN của khớp VJ-03: cùng động cơ, hộp số harmonic và dải mô-men, nhưng điều khiển qua bus CAN 2.0A 1 Mbit/s và đóng trong vỏ kín, đầu nối M12 vặn ren. Master chỉ cần một cổng CAN (STM32, PLC hoặc máy tính qua bộ chuyển USB-CAN) và vài lệnh đơn giản là đọc được vị trí, đặt được vị trí hoặc tốc độ. Không cần dựng master EtherCAT hay máy tính thời gian thực. Khớp phù hợp cho robot tự chế tạo, robot di động, máy OEM và phòng lab nghiên cứu, đào tạo. Robot3T thiết kế và sản xuất tại Việt Nam.
Nhận báo giá Gọi +84 974 908 615Ứng dụng tiêu biểu
- Robot tự chế tạo và máy OEM: cánh tay nhiều trục, cổ tay gantry, đầu công tác xoay, điều khiển từ STM32 hoặc PLC có cổng CAN.
- Robot di động, robot dịch vụ: tay máy trên AMR, đầu xoay pan-tilt; mạng CAN gọn, ít dây, chịu nhiễu tốt.
- Nghiên cứu và đào tạo: sinh viên dùng bộ chuyển USB-CAN và Python để đọc vị trí, dòng điện, điều khiển vị trí và tốc độ.
- Trục xoay, bàn định vị: bàn chia độ, gimbal camera và cảm biến cần mô-men lớn, vị trí tuyệt đối.
Vì sao chọn VJ-03-CAN
- Tích hợp trọn bộ, vỏ kín – động cơ, hộp số harmonic, driver, encoder tuyệt đối và phanh trong một khối; mạch điện tử nằm kín bên trong, đầu nối M12 vặn ren chống tuột.
- Giao thức đơn giản, kiểu CANopen – 16 lệnh, ID chuẩn 11 bit; mỗi khớp có ID lệnh và ID trả lời riêng nên master hỏi nhiều khớp cùng lúc được.
- Giữ vị trí tuyệt đối khi mất nguồn – encoder 20 bit đơn vòng và đa vòng, pin 3,6 V giữ vị trí; không cần chạy về gốc mỗi lần bật máy.
- An toàn – phanh điện từ tự đóng khi mất điều khiển, watchdog lệnh, E-STOP broadcast cho mọi khớp, bảo vệ quá dòng, quá áp, quá nhiệt, lỗi encoder.
- Hai cách chạy vị trí – stream điểm đặt mỗi 1–2 ms như EtherCAT, hoặc gửi đích một lần để khớp tự tạo quỹ đạo tăng/giảm tốc.
Thông số kỹ thuật
| Model | VJ-03-CAN |
| Tỉ số hộp số harmonic | 50 / 80 / 100 |
| Mô-men định mức | 58 / 92,8 / 116 Nm |
| Mô-men đỉnh | 164 / 262,4 / 328 Nm |
| Tốc độ đầu ra tối đa (48 VDC) | ≈ 48 / 30 / 24 vòng/phút |
| Động cơ | BLDC không khung Ø85 mm, 8 cặp cực |
| Mô-men trục động cơ | 1,45 Nm định mức · 4,1 Nm đỉnh |
| Điện áp nguồn | 24–48 VDC |
| Encoder | Tuyệt đối 20 bit, đơn vòng và đa vòng |
| Pin giữ encoder | 3,6 V |
| Độ lặp lại | ±0.0025° |
| Giao tiếp điều khiển | CAN 2.0A, 1 Mbit/s, giao thức VJ CAN v2 |
| Chế độ điều khiển | Vị trí, tốc độ, dắt tay |
| Phanh | Điện từ, tự đóng khi mất điều khiển |
| Vi điều khiển | STM32H7, FOC vòng vị trí – tốc độ – dòng |
| Đầu nối | M12 vặn ren |
Mô-men và tốc độ ghi theo thứ tự tỉ số 50 / 80 / 100. Tốc độ trục động cơ tối đa ≈ 2 400 vòng/phút ở 48 VDC (2 000 vòng/phút ở 30 VDC).
VJ-03-CAN và VJ-03 (EtherCAT)
| VJ-03 | VJ-03-CAN | |
|---|---|---|
| Giao tiếp | EtherCAT 100 Mbps, nối chuỗi | CAN 2.0A 1 Mbit/s, bus chung |
| Master cần có | Master EtherCAT, máy tính thời gian thực | Bất kỳ thiết bị có cổng CAN hoặc USB-CAN |
| Vỏ và đầu nối | Vỏ tiêu chuẩn | Vỏ kín, đầu nối M12 vặn ren |
| Phù hợp nhất | Cobot nhiều trục, đồng bộ chu kỳ ngắn | Robot tự chế, robot di động, OEM, đào tạo |
Cùng động cơ, hộp số harmonic, encoder 20 bit và dải mô-men.
Giao tiếp CAN – tham số bus
| Tham số | Giá trị |
|---|---|
| Chuẩn khung | CAN 2.0A, ID chuẩn 11 bit, data frame (không dùng ID 29 bit, CAN FD) |
| Tốc độ bit | 1 Mbit/s, điểm lấy mẫu 80 % |
| Thứ tự byte | Little-endian |
| Số khớp trên bus | Tối đa 127, ID khớp N = 1..127, in trên nhãn |
| Đơn vị | Vị trí: xung encoder trục động cơ (1 048 576 xung/vòng) · tốc độ: 0,1 rpm trục động cơ · dòng: mA · điện áp: 0,1 V |
| Chu kỳ xử lý lệnh | 1 ms trong khớp |
Định danh (COB-ID), N = ID khớp
| COB-ID | Hướng | Nội dung |
|---|---|---|
| 0x000 | Master → mọi khớp | E-STOP broadcast |
| 0x600 + N | Master → khớp N | Lệnh: B0 mã lệnh, B1..B7 tham số |
| 0x580 + N | Khớp N → master | Trả lời: B0 mã lệnh, B1 mã kết quả, B2..B7 dữ liệu |
| 0x700 + N | Khớp N → master | Boot-up và heartbeat (trạng thái, mã lỗi, mode, cờ) |
| 0x180 + N | Khớp N → master | Feedback chu kỳ: vị trí int32, dòng int16, mã lỗi, cờ |
Ví dụ khớp N = 2: gửi lệnh tới 0x602, nhận trả lời ở 0x582. Mọi lệnh đều có trả lời, kể cả khi bị từ chối; SET_POSITION và SET_SPEED có thể tắt trả lời để giảm tải bus.
Bảng lệnh
| Mã | Lệnh | Gửi | Trả về |
|---|---|---|---|
| 01 | GET_INFO | — | Phiên bản giao thức, firmware, board, ID khớp |
| 02 | ESTOP | — | — |
| 10 | SET_MODE | mode 0..7 | — |
| 11 | SET_COMMAND | 0 disable · 1 enable · 3 reset | — |
| 12 | SET_POSITION | int32 xung · mức 0..15 | — |
| 13 | SET_SPEED | int32, 0,1 rpm | — |
| 14 | SET_OUTPUT | 0 / 1 | — |
| 20 | GET_STATUS | — | Mã lỗi, trạng thái, mode, command, cờ |
| 21 | GET_POSITION | — | int32 xung (tuyệt đối) |
| 22 | GET_ENCODER | 1 đơn vòng · 2 đa vòng · 3 tuyệt đối | uint32 |
| 23 | GET_CURRENT | — | int32 mA |
| 24 | GET_VBUS | — | Điện áp nguồn, 0,1 V |
| 25 | GET_ENC_BAT | — | Điện áp pin encoder, 0,1 V · cảnh báo |
| 30 | SET_CONFIG | tham số · uint32 | — |
| 31 | GET_CONFIG | tham số | uint32 |
Mã kết quả: 00 OK · 01 lệnh không tồn tại · 02 thiếu byte · 03 giá trị sai · 04 sai trạng thái. Lệnh reset encoder, nhả phanh và khởi động lại từ xa yêu cầu byte xác nhận A5.
Chế độ và cấu hình
- Mode 1 – vị trí: stream điểm đặt mỗi 1–2 ms (mức 0), hoặc gửi đích một lần (mức 1..15), khớp tự tạo quỹ đạo hình thang
- Mode 2 – tốc độ: tốc độ 0 nghĩa là giữ vị trí, không trôi
- Mode 3 – dắt tay: giảm độ cứng để kéo robot bằng tay khi dạy điểm
- Enable không giật: khớp giữ vị trí hiện tại, nhả phanh sau 200 ms
- Heartbeat: chu kỳ cấu hình được, gửi ngay khi mã lỗi thay đổi
- Feedback chu kỳ: vị trí và dòng điện, chu kỳ từ 1 ms
- Watchdog lệnh: mất master hoặc đứt cáp thì khớp tự giảm tốc, đóng phanh
- Tốc độ, gia tốc quỹ đạo: chỉnh bằng SET_CONFIG, có hiệu lực ngay
- Vị trí tuyệt đối hoặc tương đối: chọn bằng tham số 7
- Bảo trì: cổng debug RS232 115 200 bps
Ví dụ: chạy khớp N = 2 tới 100 000 xung
| Bước | Gửi 0x602 | Nhận 0x582 |
|---|---|---|
| Bật heartbeat 100 ms | 30 01 64 00 00 00 | 30 00 01 |
| Bật watchdog 100 ms | 30 03 64 00 00 00 | 30 00 03 |
| Kiểm tra lỗi | 20 | 20 00 00 01 00 00 00 |
| Chọn chế độ vị trí | 10 01 | 10 00 |
| Kích hoạt | 11 01 | 11 00 |
| Tới 100 000 xung, mức 8 | 12 A0 86 01 00 08 | 12 00 |
| Đọc vị trí | 21 | 21 00 A0 86 01 00 |
| Dừng, đóng phanh | 11 00 | 11 00 |
Dừng khẩn mọi khớp: gửi 02 00 tới ID 0x000. Thử nhanh được bằng phần mềm của bộ chuyển USB-CAN (PCAN-View, ECANTools, SavvyCAN): chọn 1000 kbit/s, khung Standard.
Đấu nối bus CAN
- Đi dây nối tiếp: master → khớp 1 → khớp 2 → … → khớp cuối; không nối hình sao, nhánh rẽ không quá 0,3 m.
- Điện trở đầu cuối: hai điện trở 120 Ω ở hai đầu xa nhất của bus. Tắt nguồn, đo giữa CANH và CANL khoảng 60 Ω là đúng.
- Cáp: CANH/CANL xoắn đôi 120 Ω, 0,2–0,35 mm², có lưới chống nhiễu khi đi gần dây động lực; dài tối đa khoảng 40 m ở 1 Mbit/s, khuyến nghị dưới 25 m trên robot.
- Mass: nối GND tín hiệu chung giữa master và mọi khớp.
Bàn giao kèm khớp
- Tài liệu hướng dẫn giao tiếp CAN đầy đủ: sơ đồ đấu nối, bảng lệnh, trình tự vận hành, mã lỗi và xử lý sự cố.
- Mã nguồn mẫu: đọc vị trí và trạng thái, chạy vị trí, chạy tốc độ, dừng an toàn.
- Tùy chọn: bộ chuyển USB-CAN, cáp M12, nguồn 48 VDC, đồ gá thực hành.
Video thực tế
Vỏ kín, đầu nối M12, điều khiển qua CAN
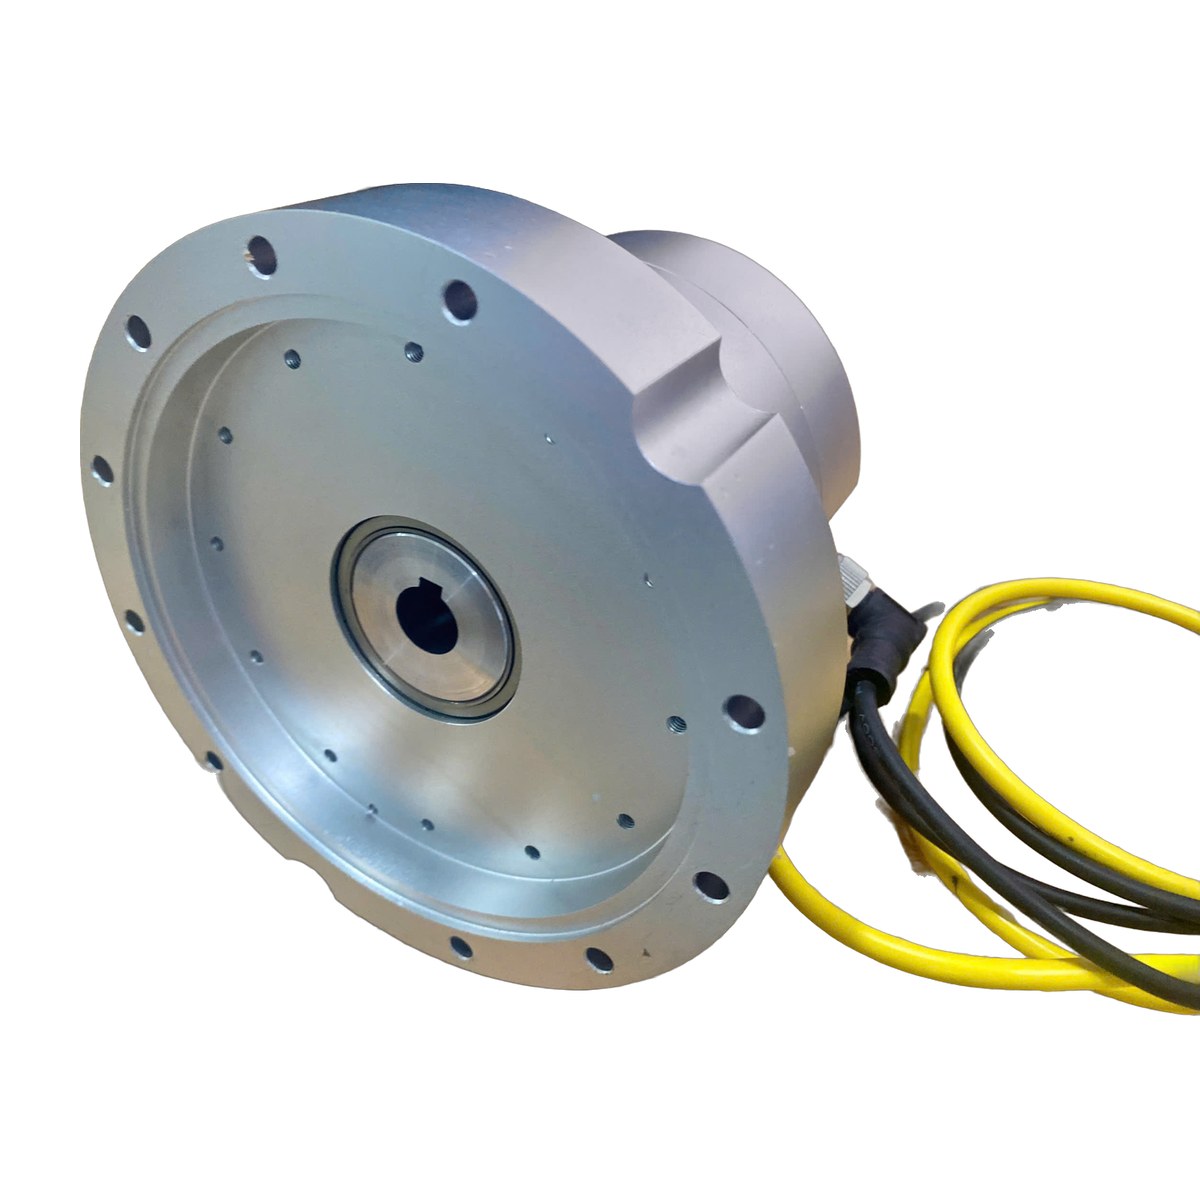
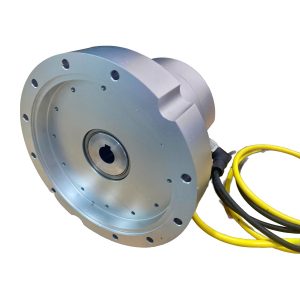
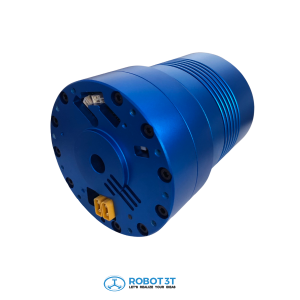
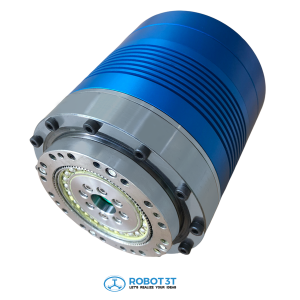
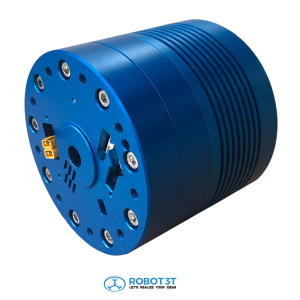
VJ-03-CAN gói động cơ, hộp số harmonic, driver, encoder tuyệt đối và phanh trong một vỏ kín. Chỉ cần cấp nguồn 24–48 VDC và cắm cáp CAN là bất kỳ master CAN nào cũng điều khiển được.
- Vỏ: kín hoàn toàn, đầu nối M12 vặn ren.
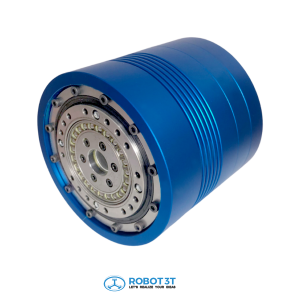
- Ngõ ra: mặt bích hộp số harmonic, trục rỗng có rãnh then, mô-men đỉnh đến 328 Nm.
- Điều khiển: CAN 2.0A 1 Mbit/s, tối đa 127 khớp trên một bus.
- Phản hồi: encoder tuyệt đối đa vòng 20 bit, độ lặp lại ±0.0025°.
- An toàn: phanh tự đóng, watchdog lệnh, E-STOP cho mọi khớp.
Câu hỏi thường gặp
Tôi cần gì để điều khiển khớp?
Nguồn 24–48 VDC và một thiết bị có cổng CAN 2.0 1 Mbit/s: vi điều khiển STM32, PLC có module CAN, hoặc máy tính với bộ chuyển USB-CAN. Driver đã tích hợp sẵn trong khớp.
Có phải CANopen chuẩn CiA 402 không?
Không hoàn toàn. Khớp dùng cách gán ID kiểu CANopen (0x600 + N, 0x580 + N, 0x700 + N, 0x180 + N) với bộ lệnh riêng gọn hơn, nên lập trình nhanh mà không cần stack CANopen. Nếu dự án bắt buộc CiA 402 hoặc ID 29 bit, liên hệ Robot3T để trao đổi phiên bản firmware riêng.
Một bus điều khiển được bao nhiêu khớp?
Tối đa 127 khớp về địa chỉ. Với cánh tay 6 khớp chạy chu kỳ 2 ms, tải bus khoảng 35–65 % tùy bật hay tắt trả lời.
Mất điện có mất vị trí không?
Không. Encoder tuyệt đối đa vòng có pin 3,6 V giữ vị trí; khớp báo điện áp pin để thay trước khi yếu (dưới 3,0 V).
Nên chọn VJ-03-CAN hay VJ-03 EtherCAT?
Chọn CAN khi tự làm bộ điều khiển, robot di động hoặc dùng cho đào tạo. Chọn EtherCAT khi làm cobot nhiều trục cần đồng bộ chu kỳ rất ngắn.
Đang tự chế tạo robot hoặc trục chuyển động?
Cho chúng tôi biết tải, tầm với, tốc độ và bộ điều khiển bạn đang dùng. Kỹ sư Robot3T sẽ tư vấn khớp phù hợp và báo giá miễn phí.
Nhận báo giáSản phẩm tương tự

Khớp robot & cơ cấu chấp hành cuối
Khớp robot & cơ cấu chấp hành cuối

Khớp robot & cơ cấu chấp hành cuối
Khớp robot & cơ cấu chấp hành cuối
Khớp robot & cơ cấu chấp hành cuối
Khớp robot & cơ cấu chấp hành cuối